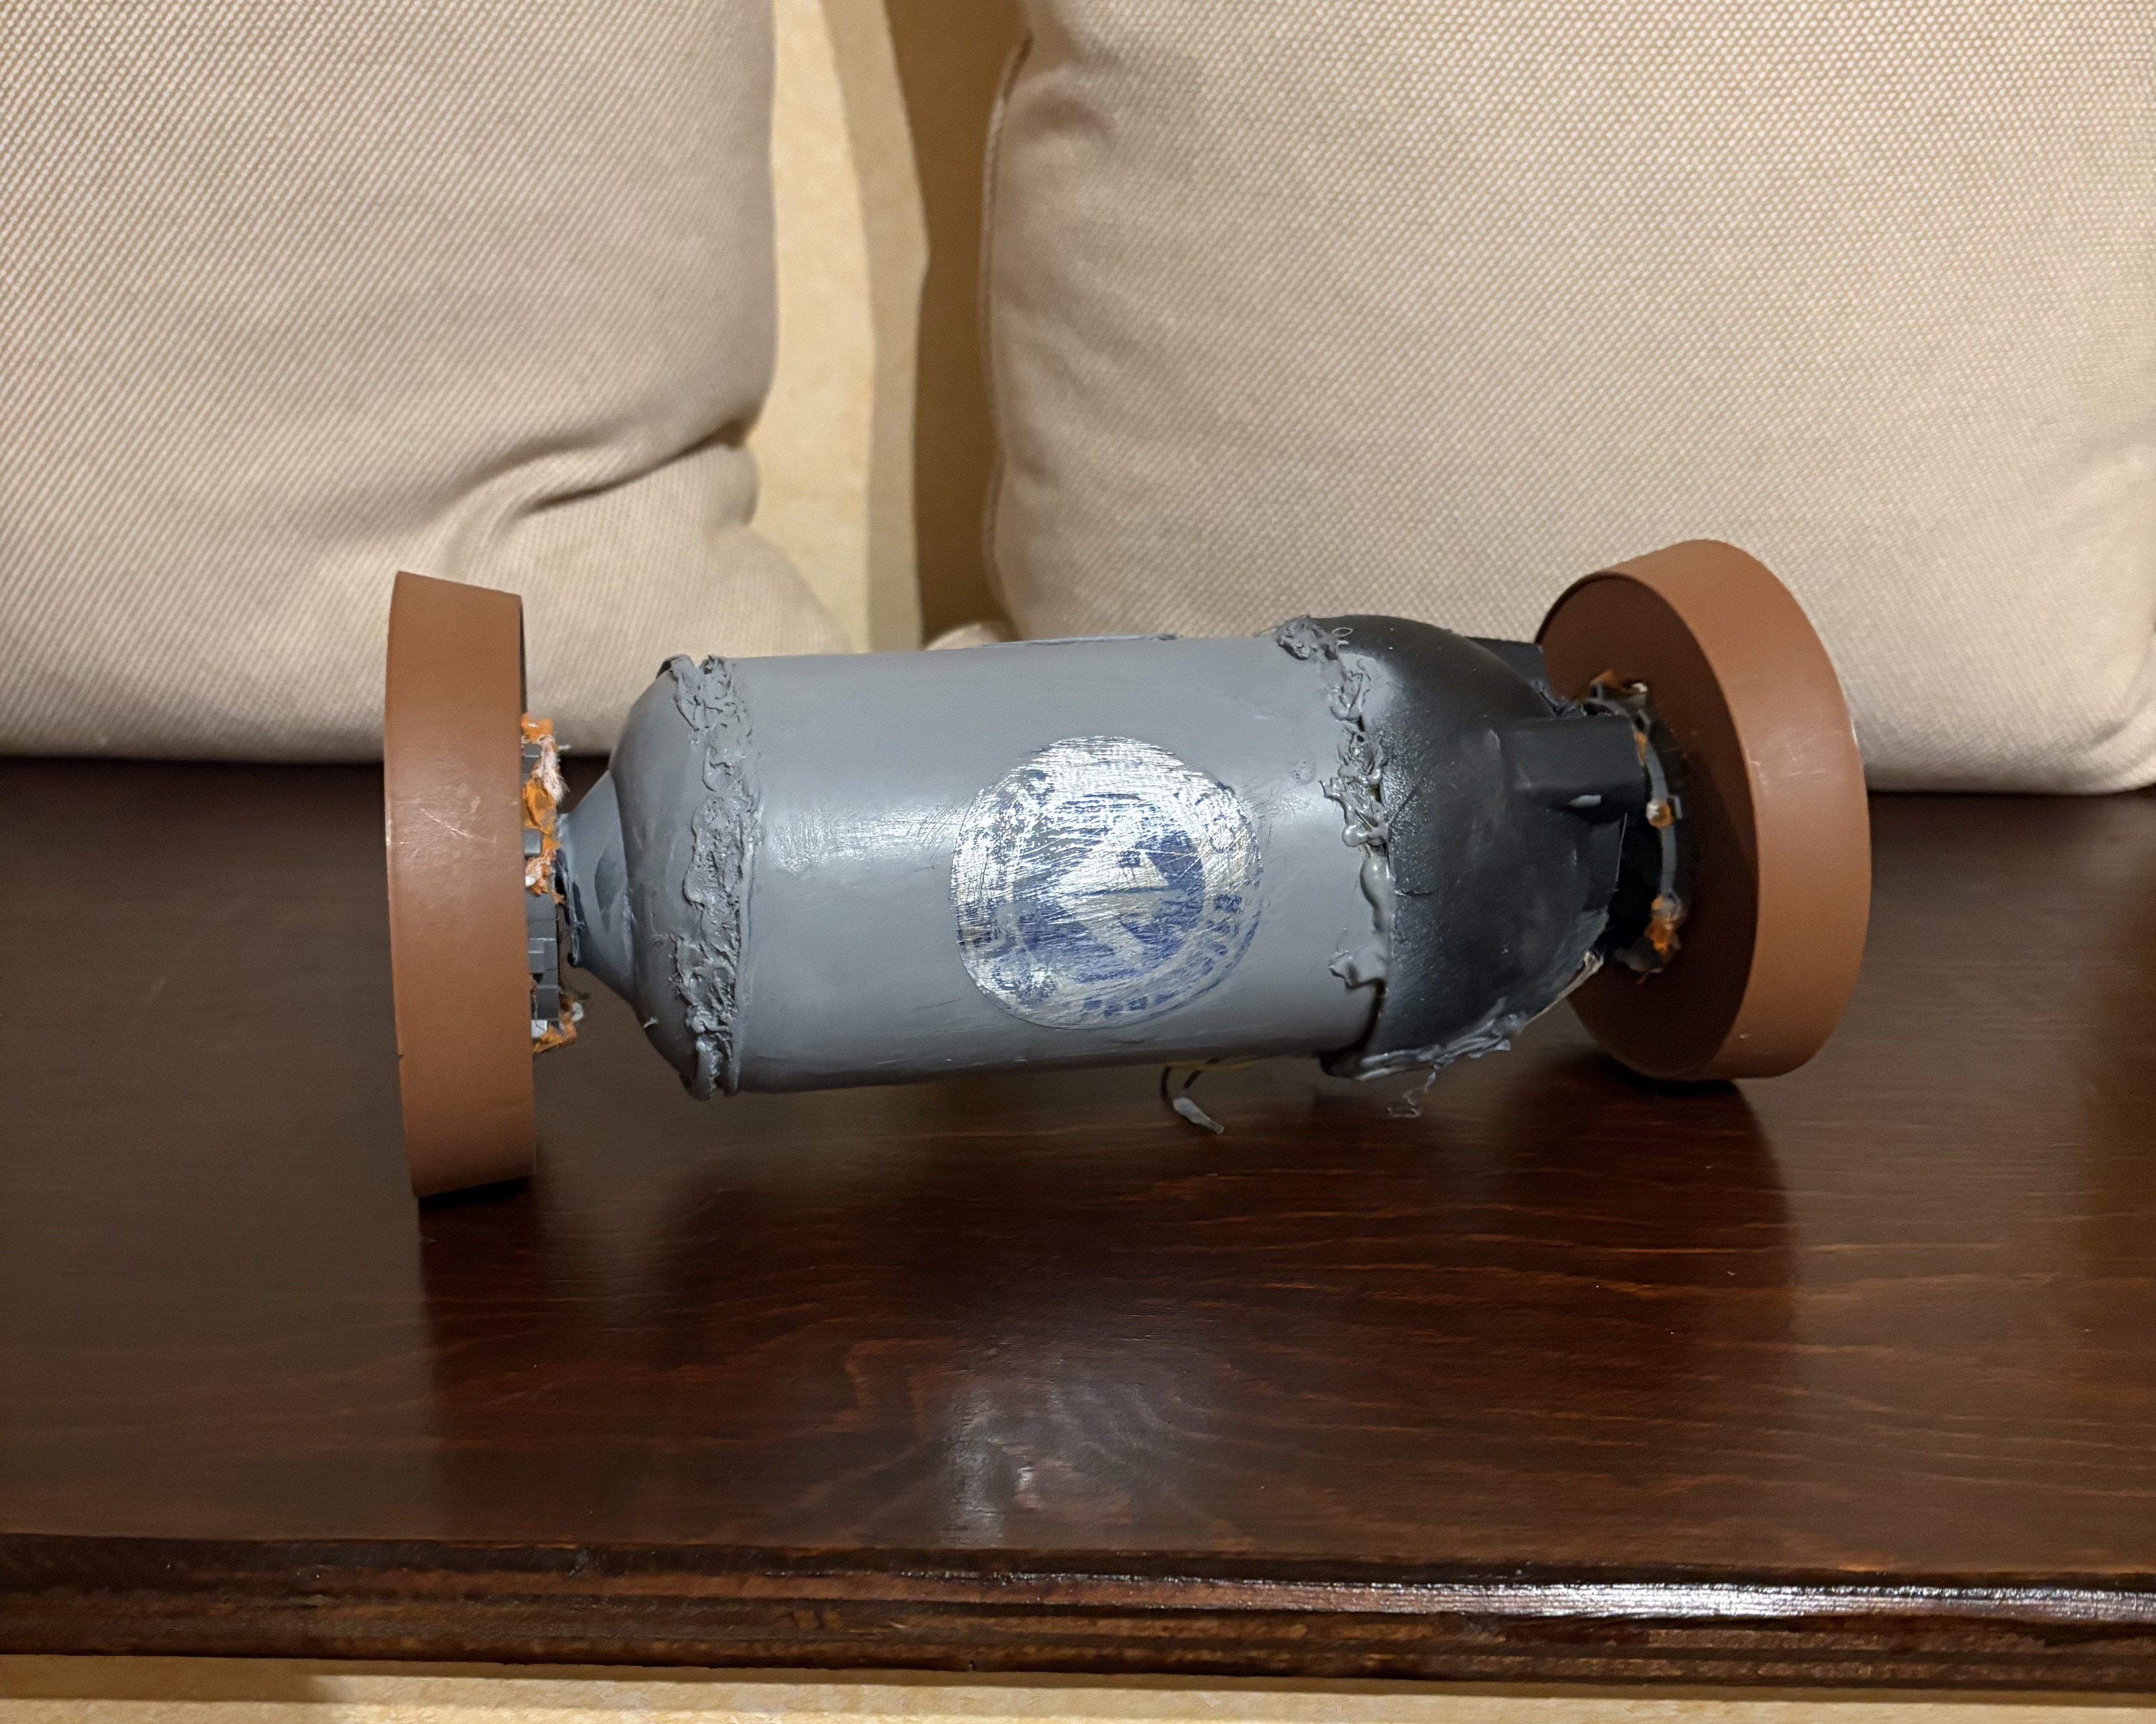
Il Concetto base
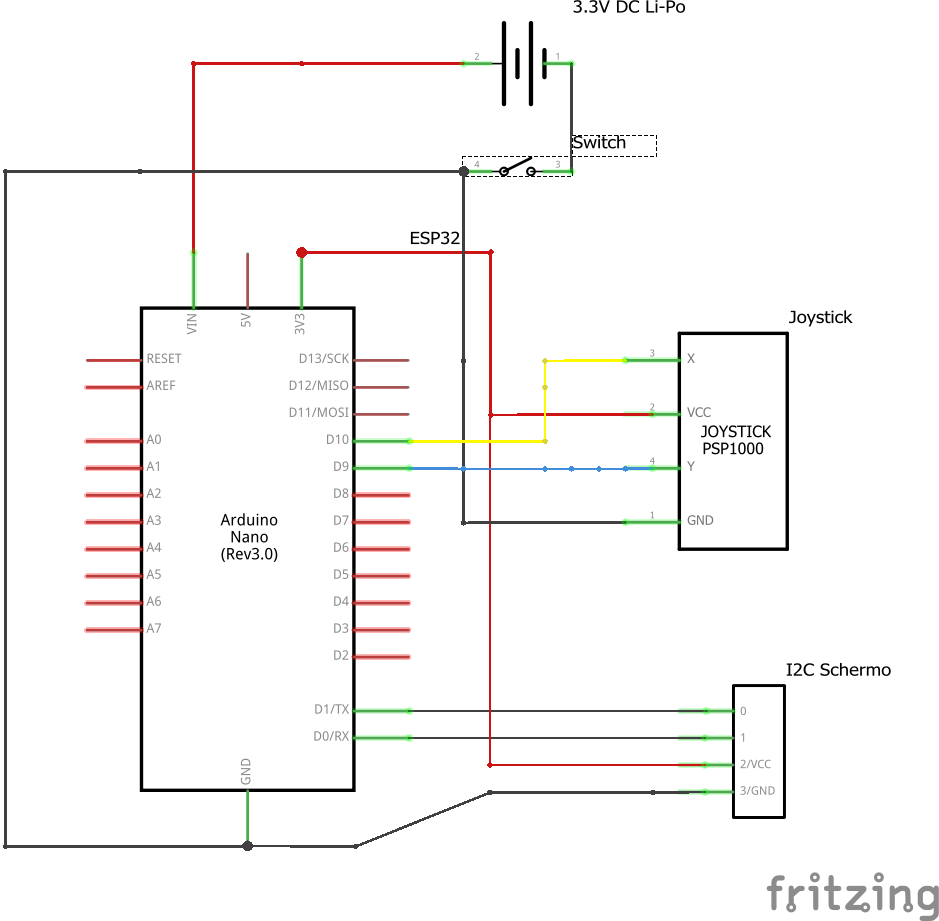
Il cuore del sistema è un microcontrollore ESP32 S3 programmato in C++ attraverso l'ArduinoIDE che comunica con un'altro ESP32 attraverso il sistema ESPNOW.
Come funziona?
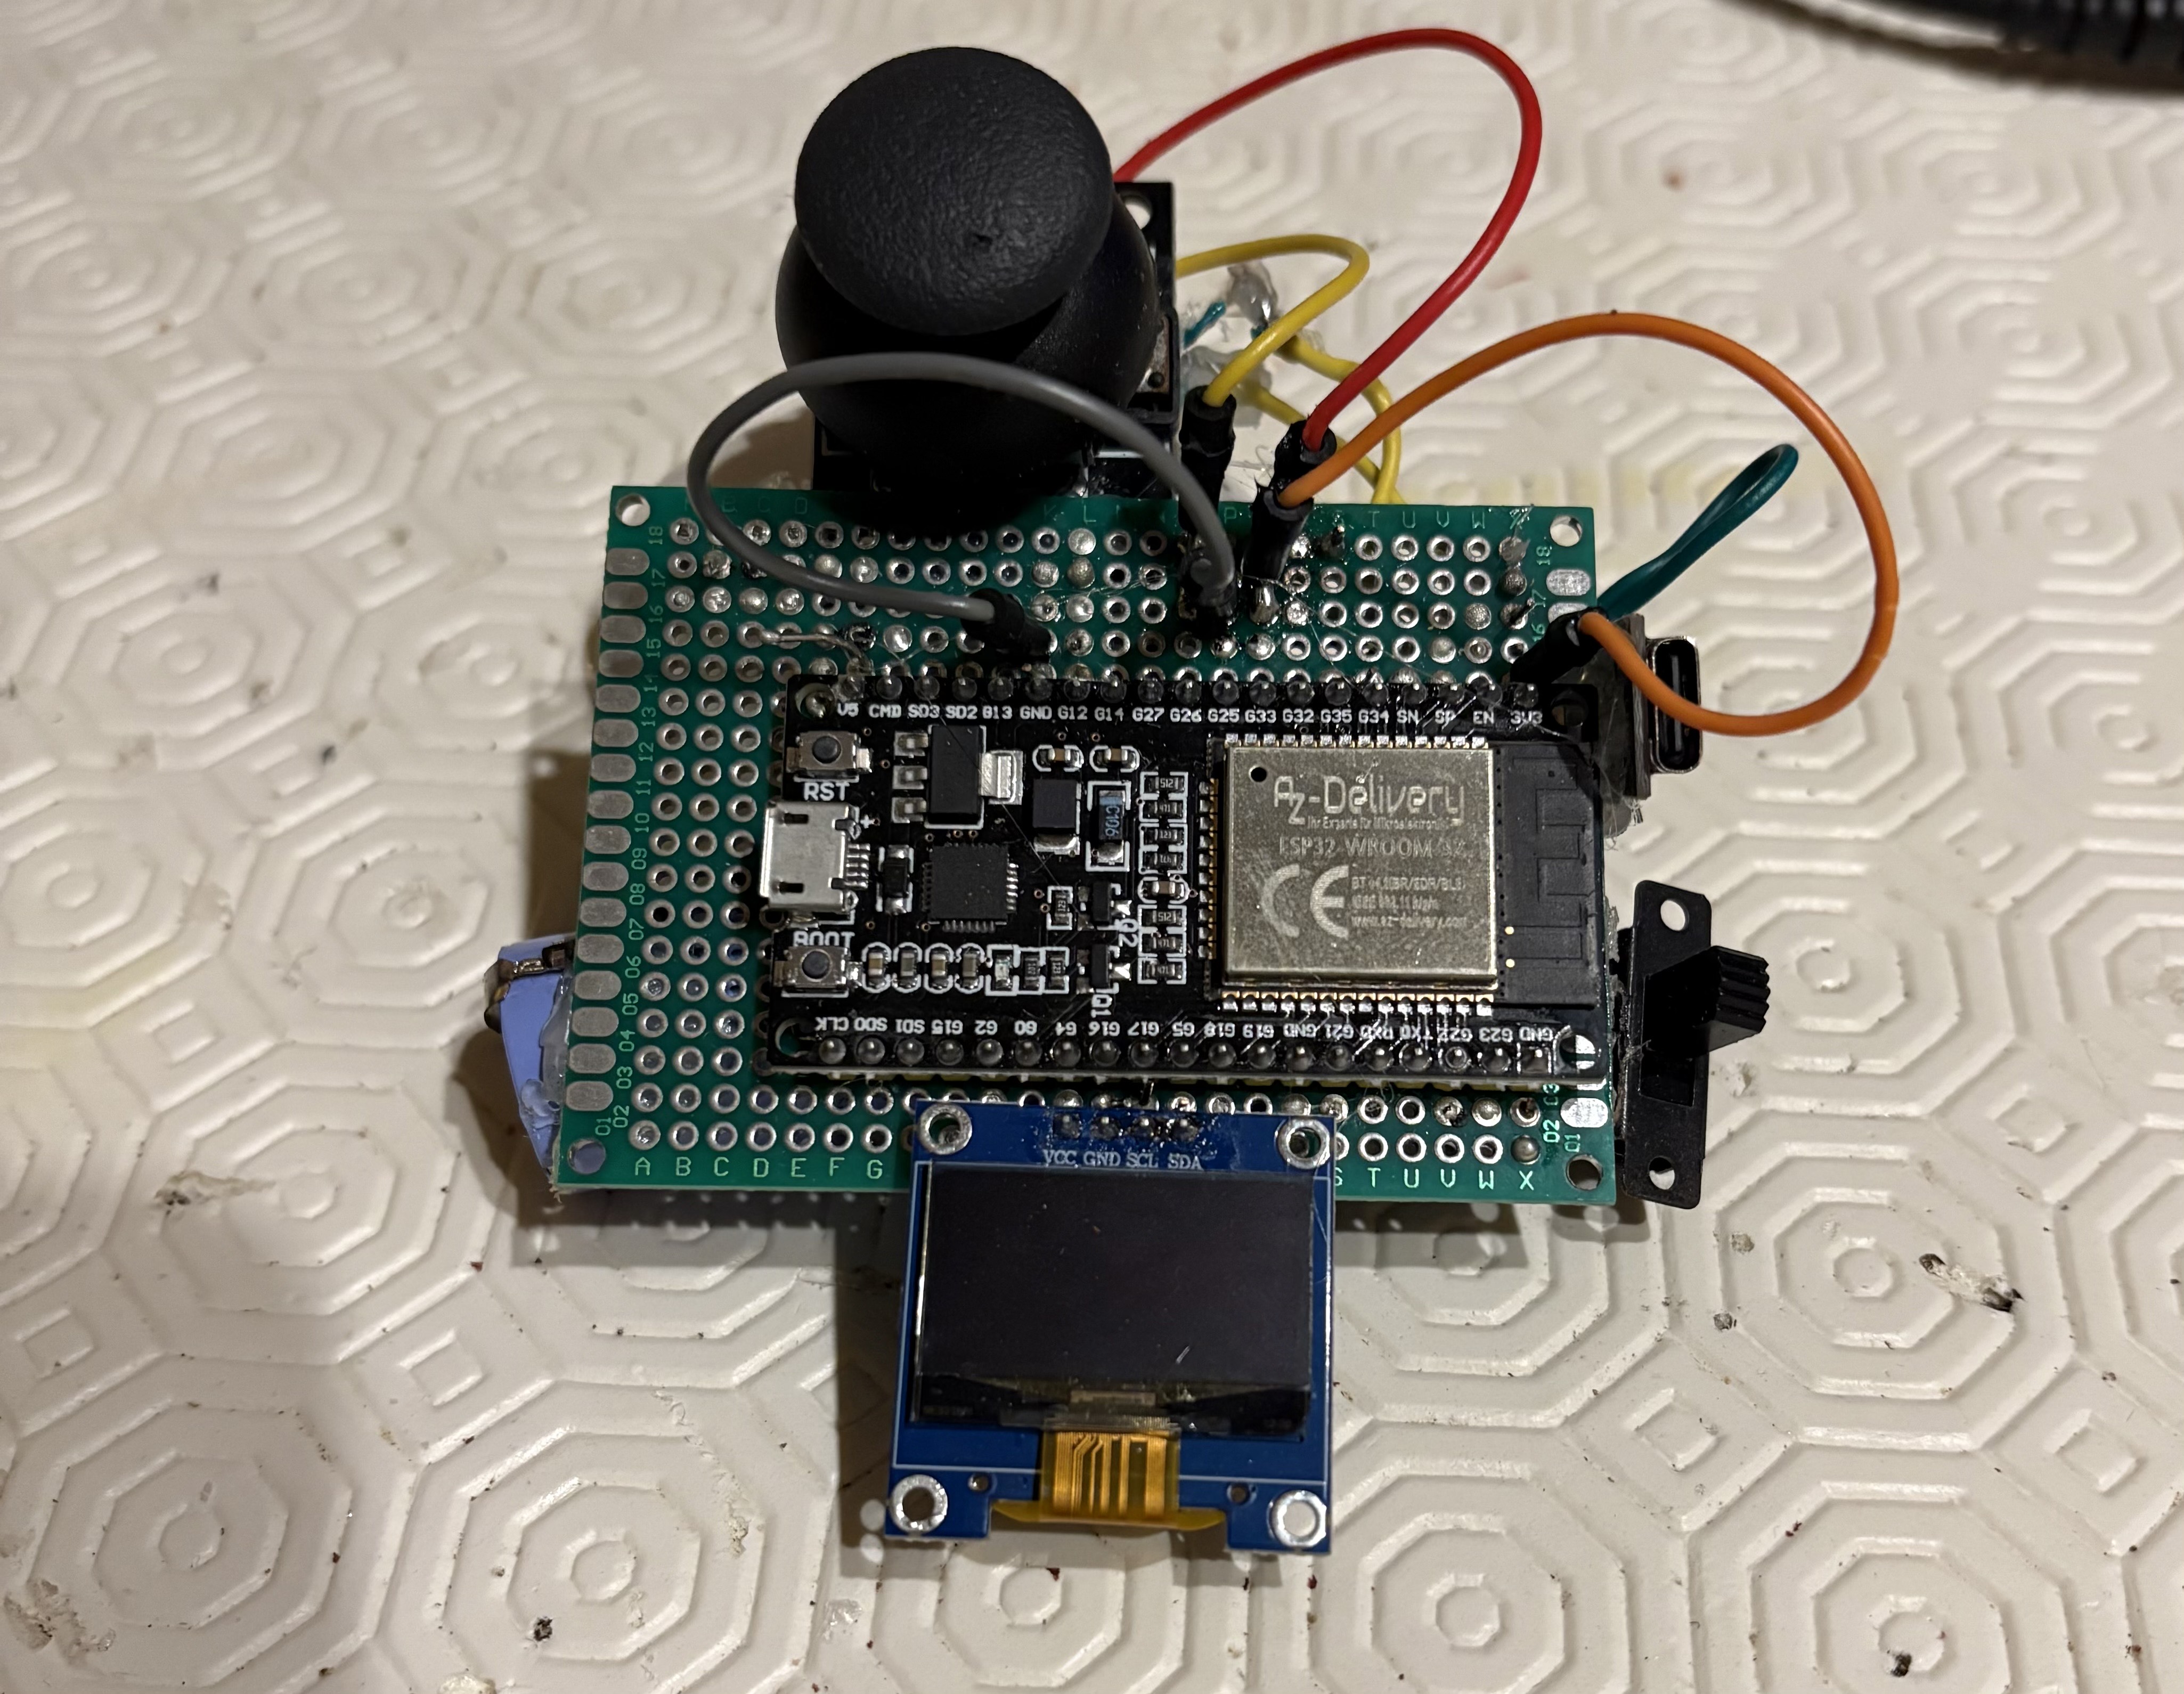
Un primo microcontrollore, quello del sender, rileva la posizione grazie ad un joystick e manda le variabili (relative alla posizione) ad un'altro ESP32 che si trova dentro il rover. Esso poi elaborerà le varie posizioni ricevute dal Sender per controllare e gestire i motori opportunamente.
Il sistema ESPNOW permette:
- La condivisione di variabili fra i microcontrollori
- Facile gestione dei dati mandati/ricevuti
- Ampio spettro e raggio di trasmissione
Fasi di sviluppo
La prima fase del prototipo ha richiesto qualche mese di lavoro con iterazioni e revisioni settimanali.
Primo mese
Concretizzazione dell'idea e creazione del circuito.
Secondo mese
Ultimi test relativi ai due circuiti (Rover e Sender) ed eventuali ottimizzazioni.
Terzo mese
Creazione delle parti del rover e ultimi test. Il design finale è stato influenzato da varie prove e tentativi.
Specifiche Tecniche
Dettagli sui componenti elettronici, software e dimensioni del progetto Rover.
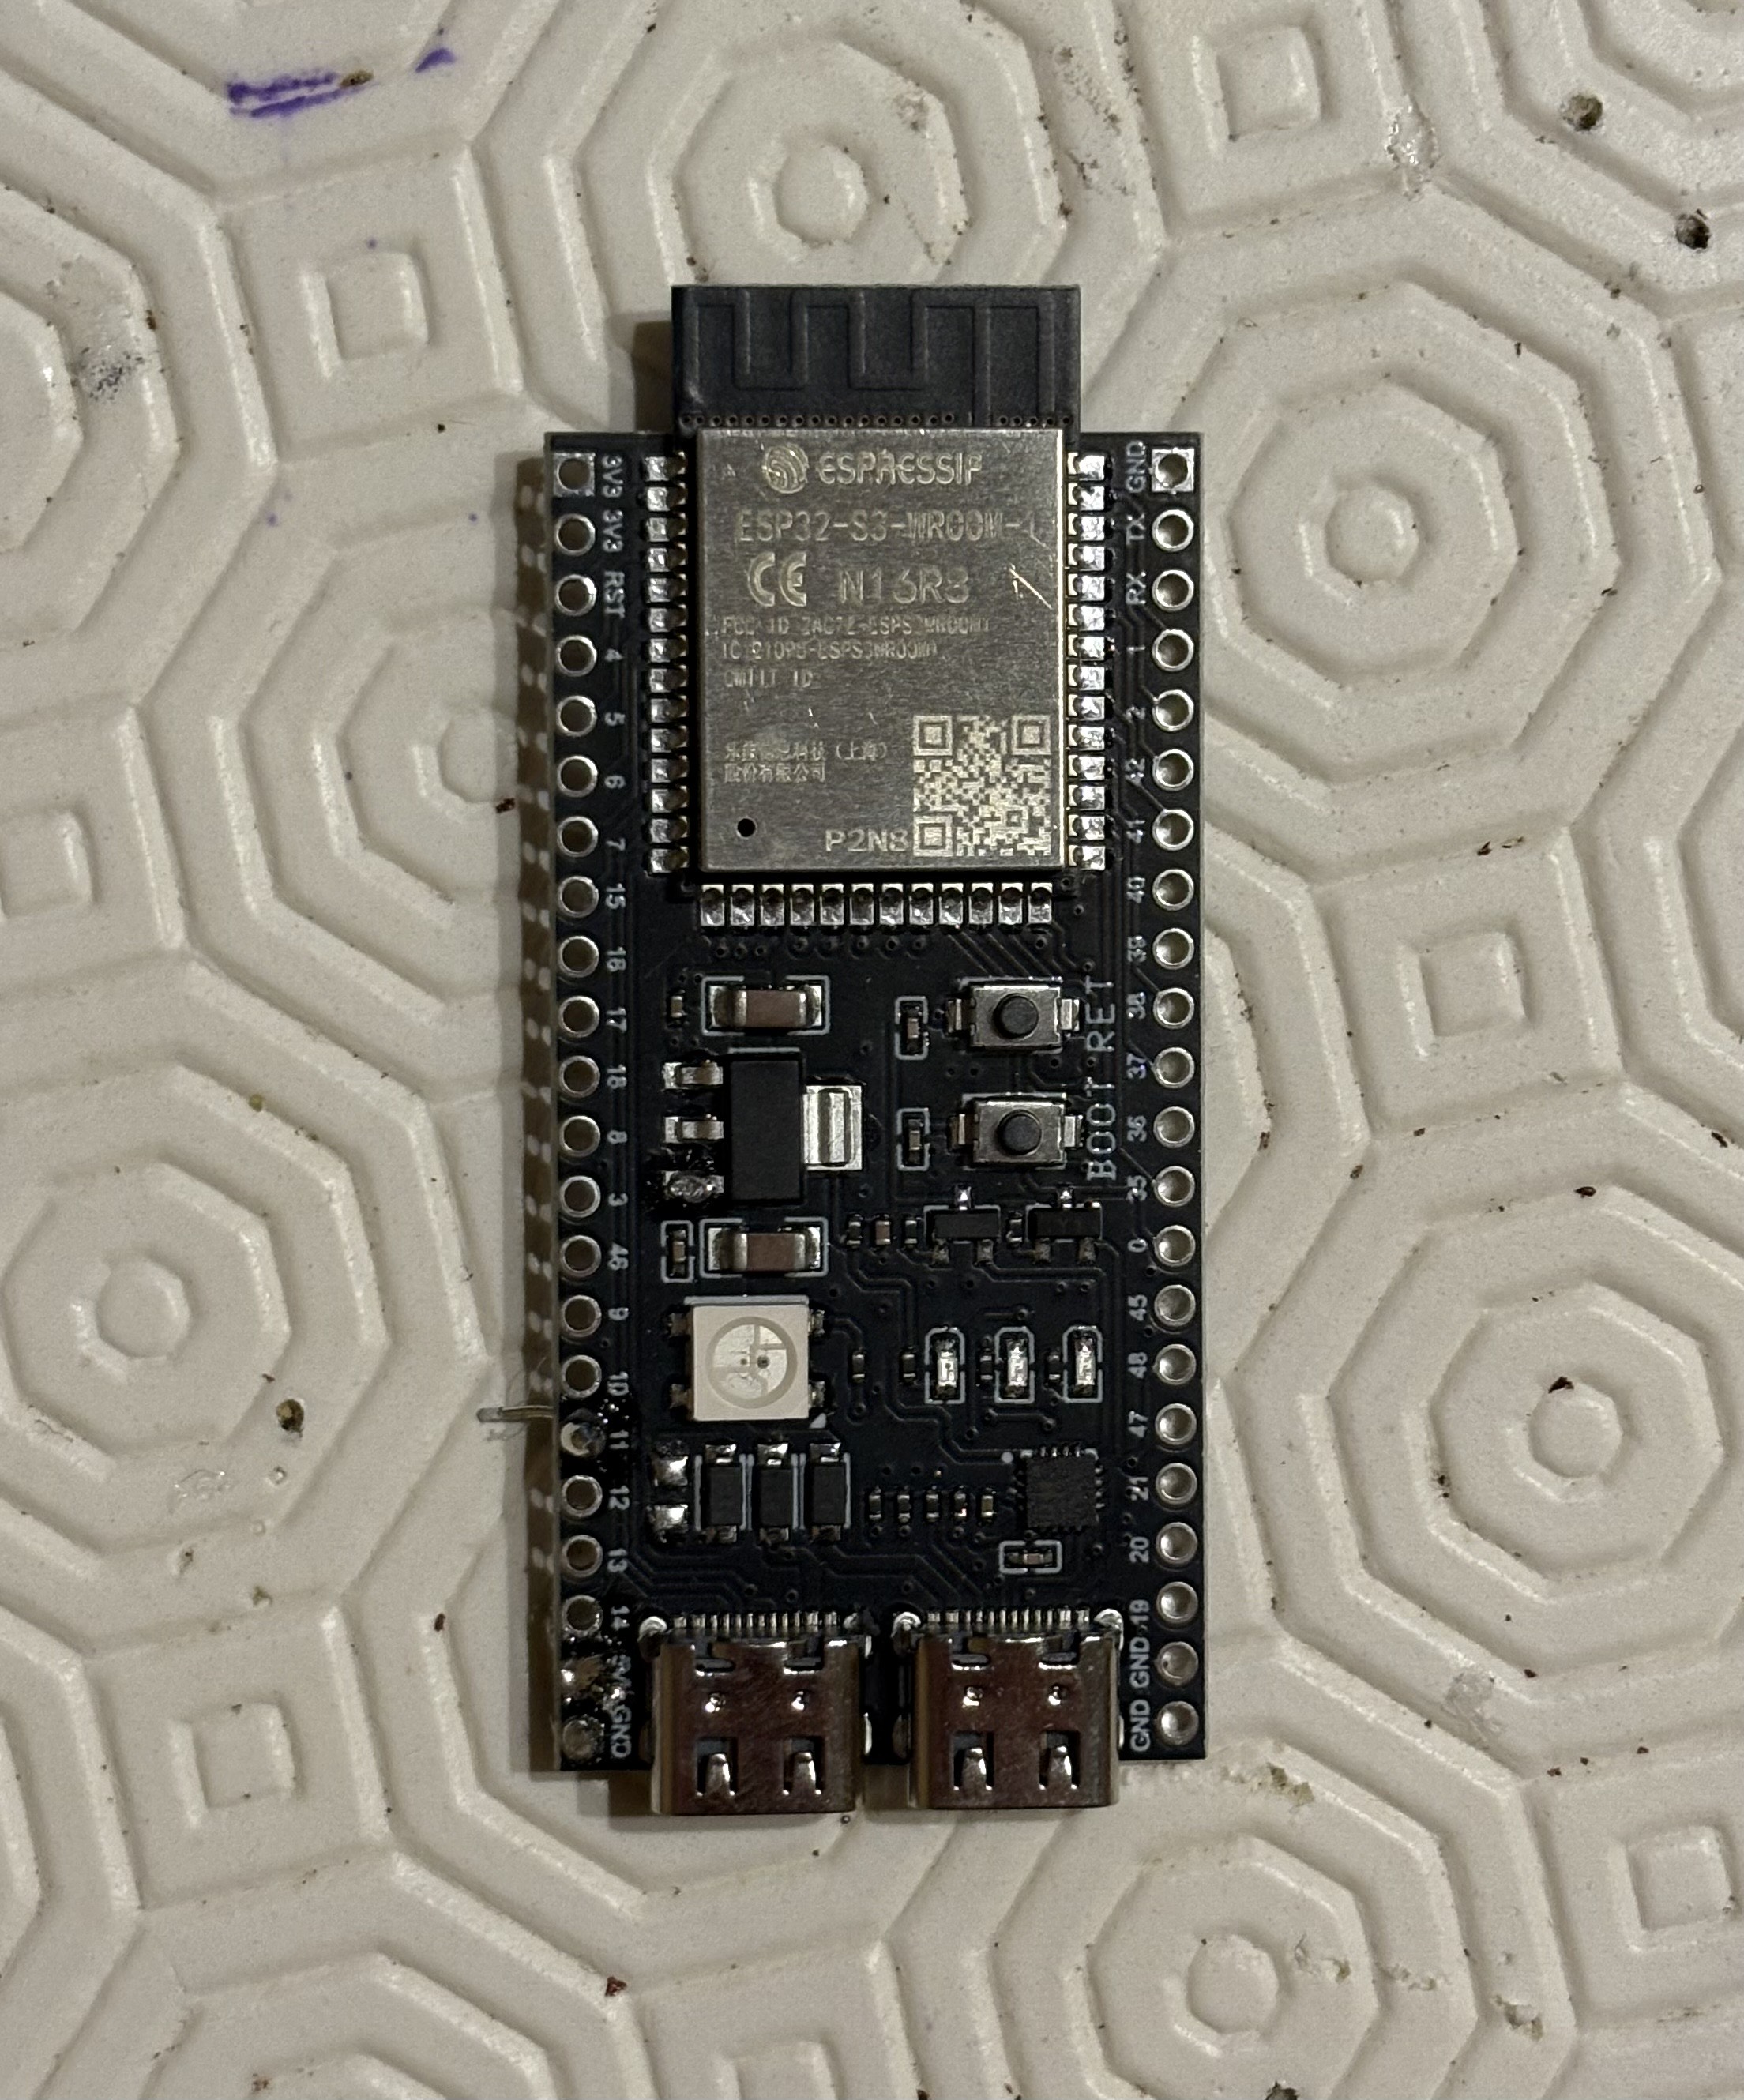
- Microcontrollore: ESP32-WROOM-S3
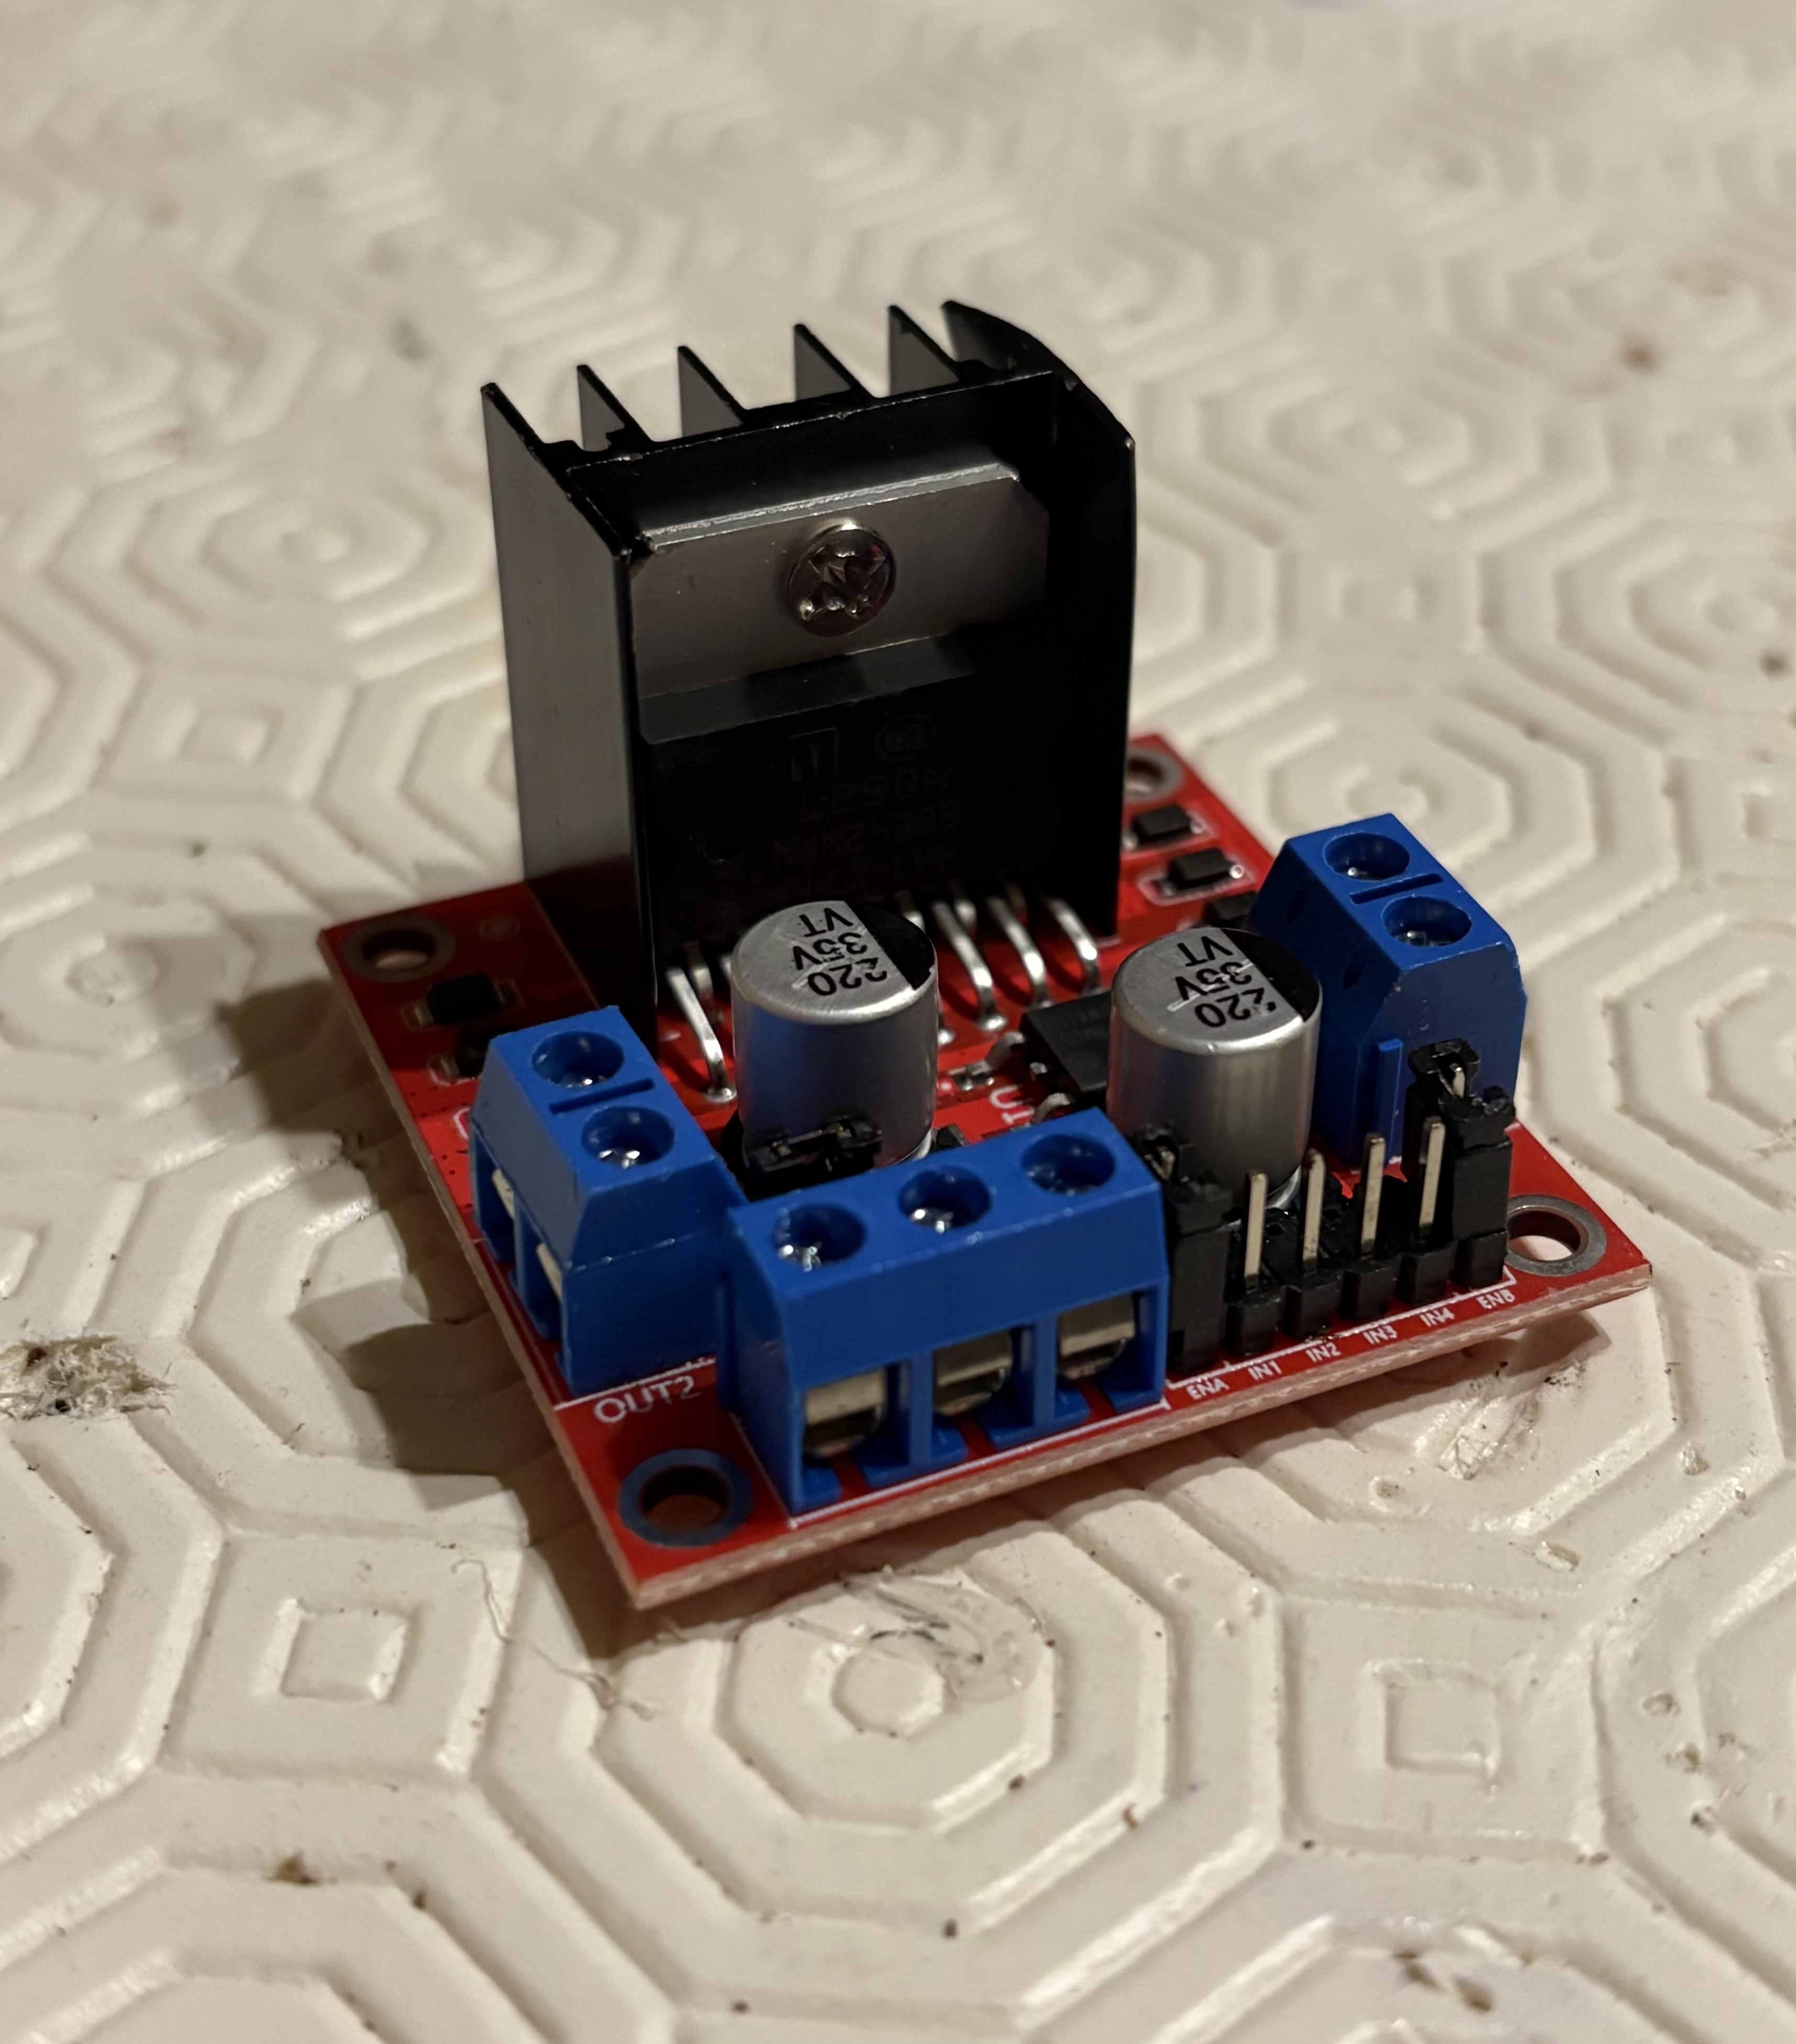
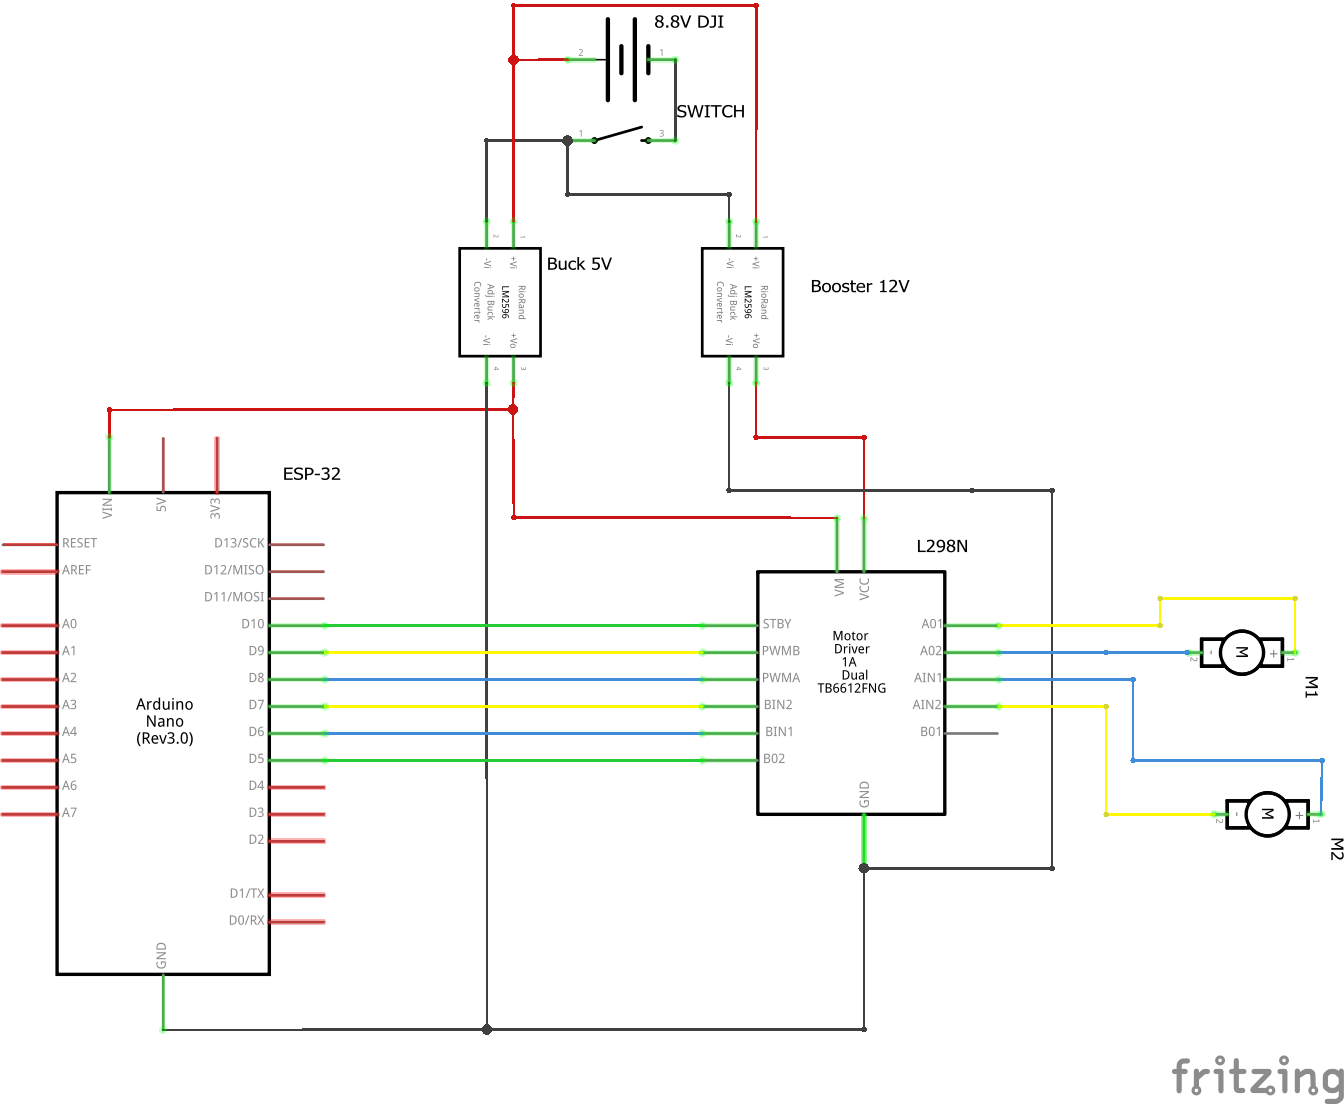
- Motor-driver: L298N Dual H-Bridge DC
- Motori: 12V DC con trasmissione 400RPM
- Alimentazione: Batteria DJI 8.8V 2500 mAh
- Codice: Link codice Rover
- Protocolli: ESPNOW, BLUETOOTH
- Area di programmazione: ArduinoIDE
- Dimensioni Rover: 30x8,5 (cm)
- Peso: ~300g
- Diametro ruote: 14cm
- Dimensioni Sender: 7,2x4 (cm)
Galleria Progetto
Uno sguardo ravvicinato al Rover e ai suoi componenti.
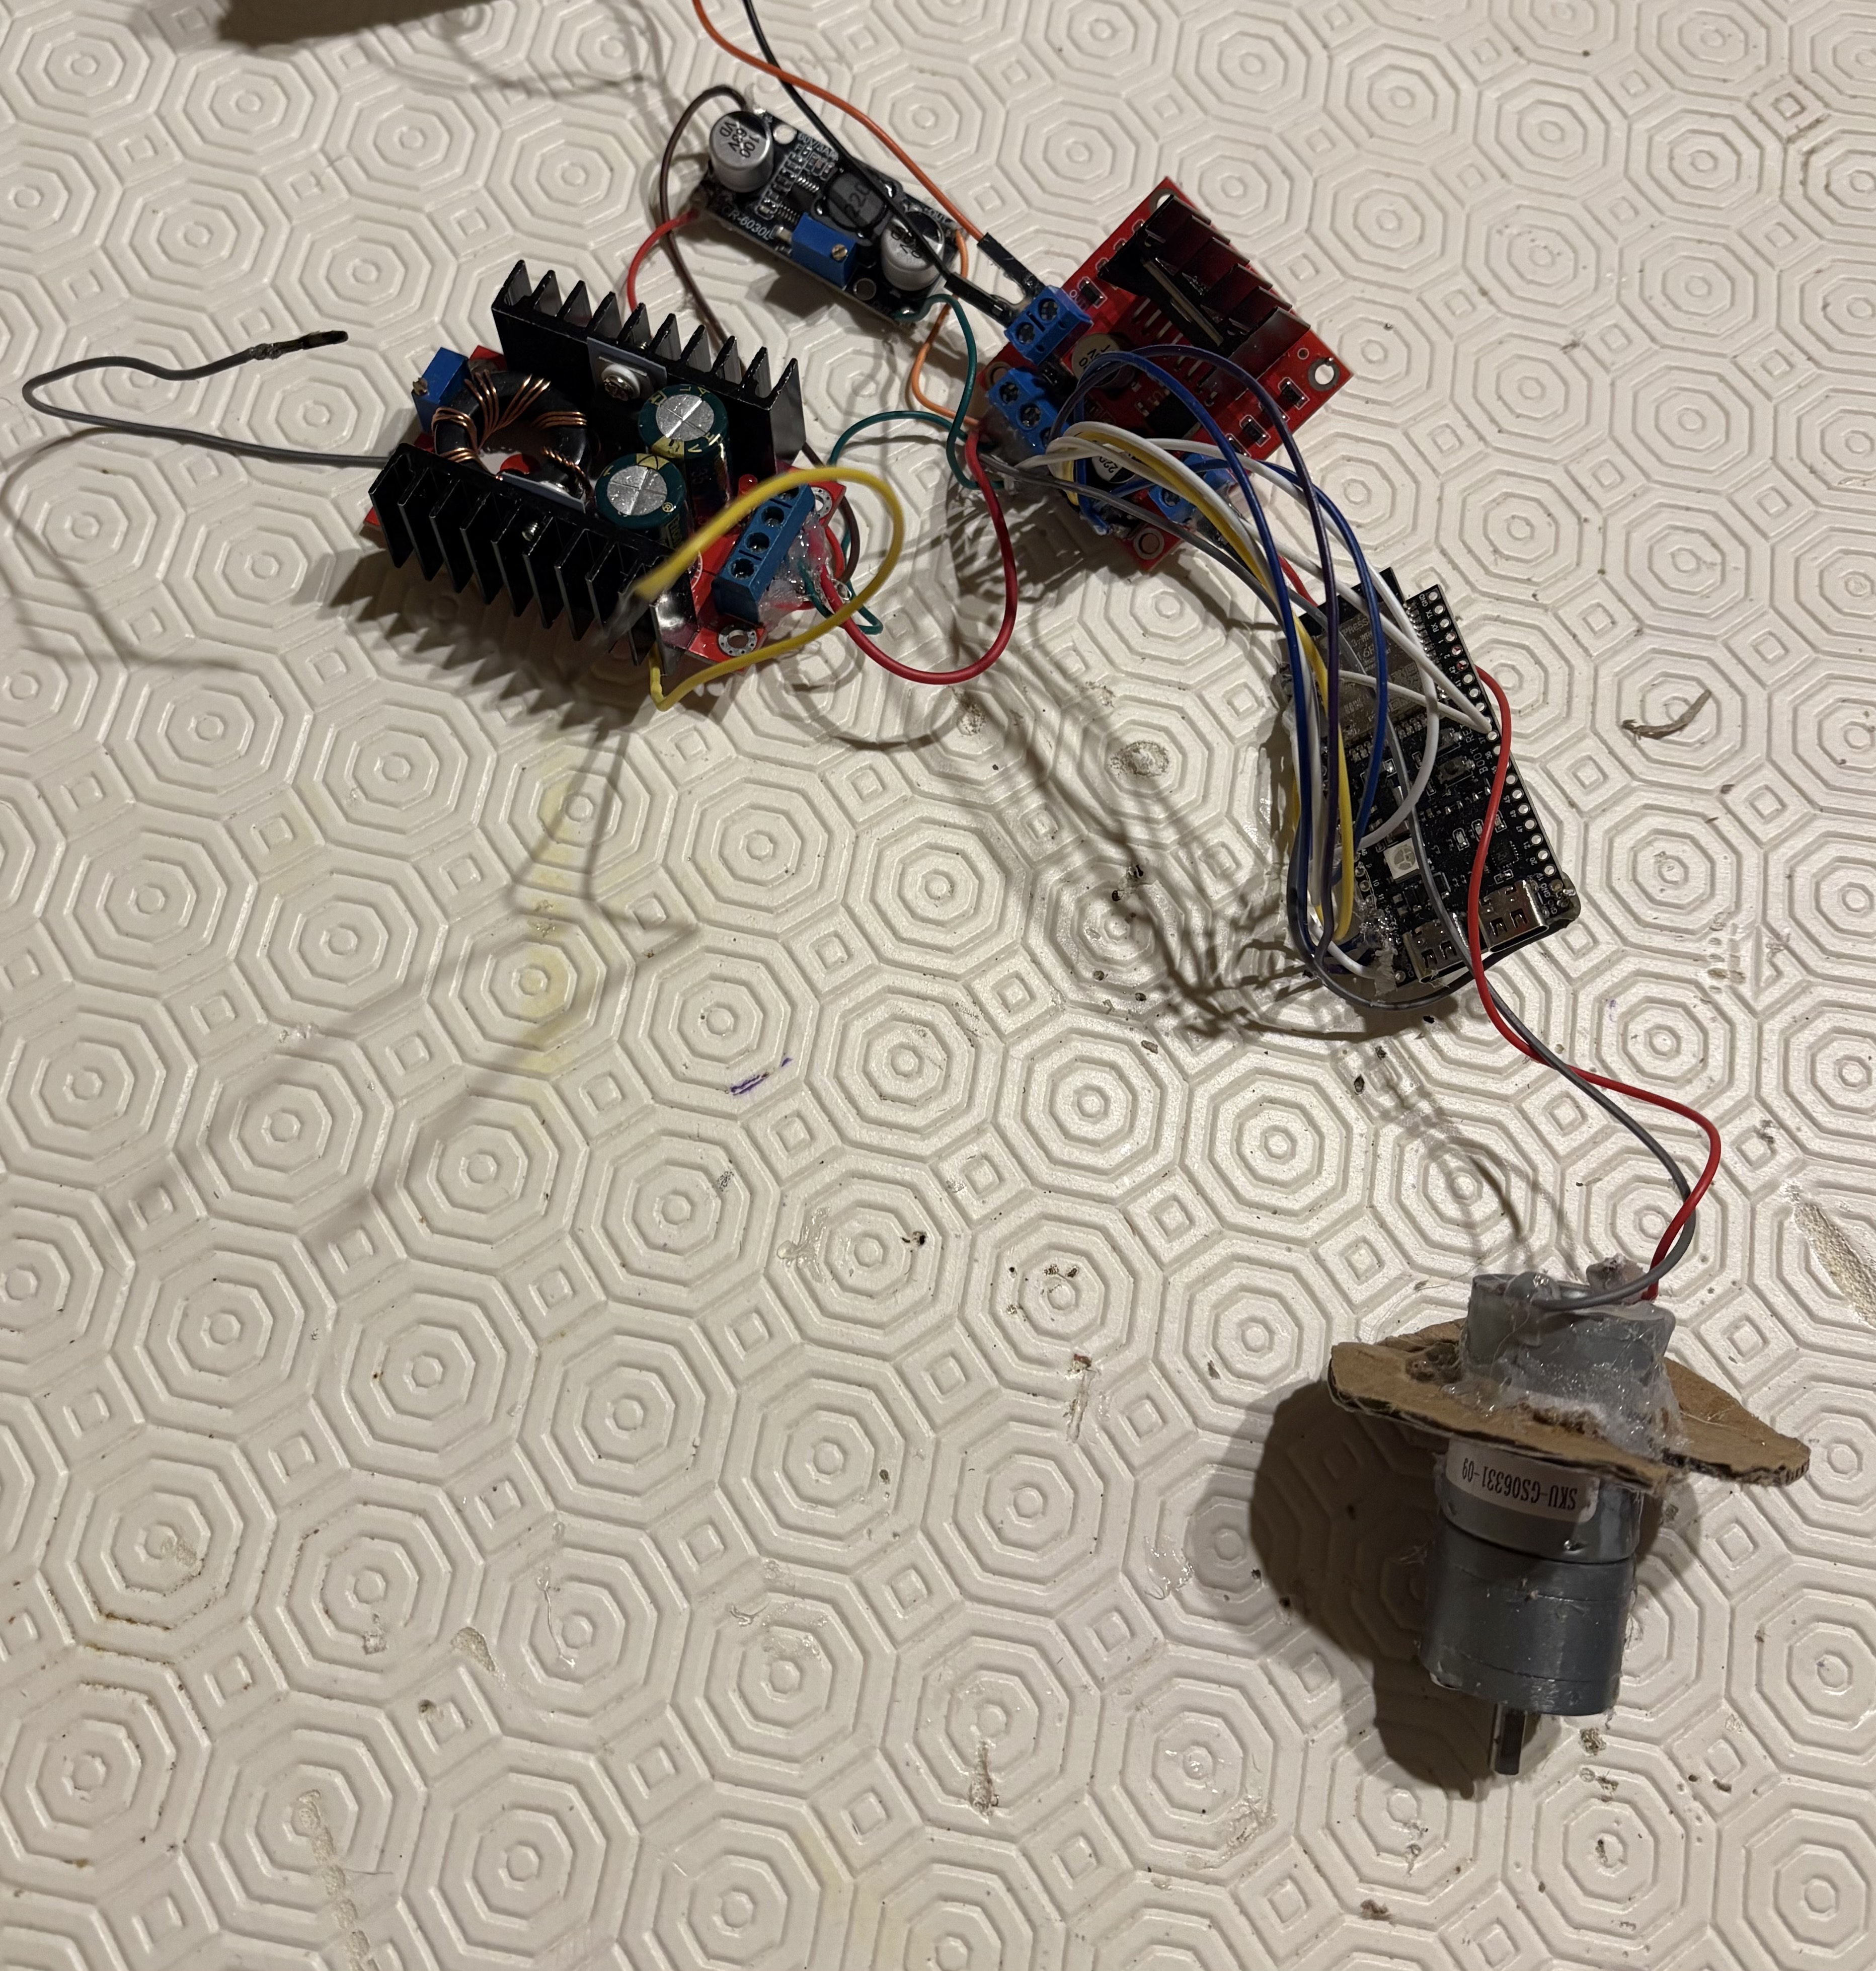
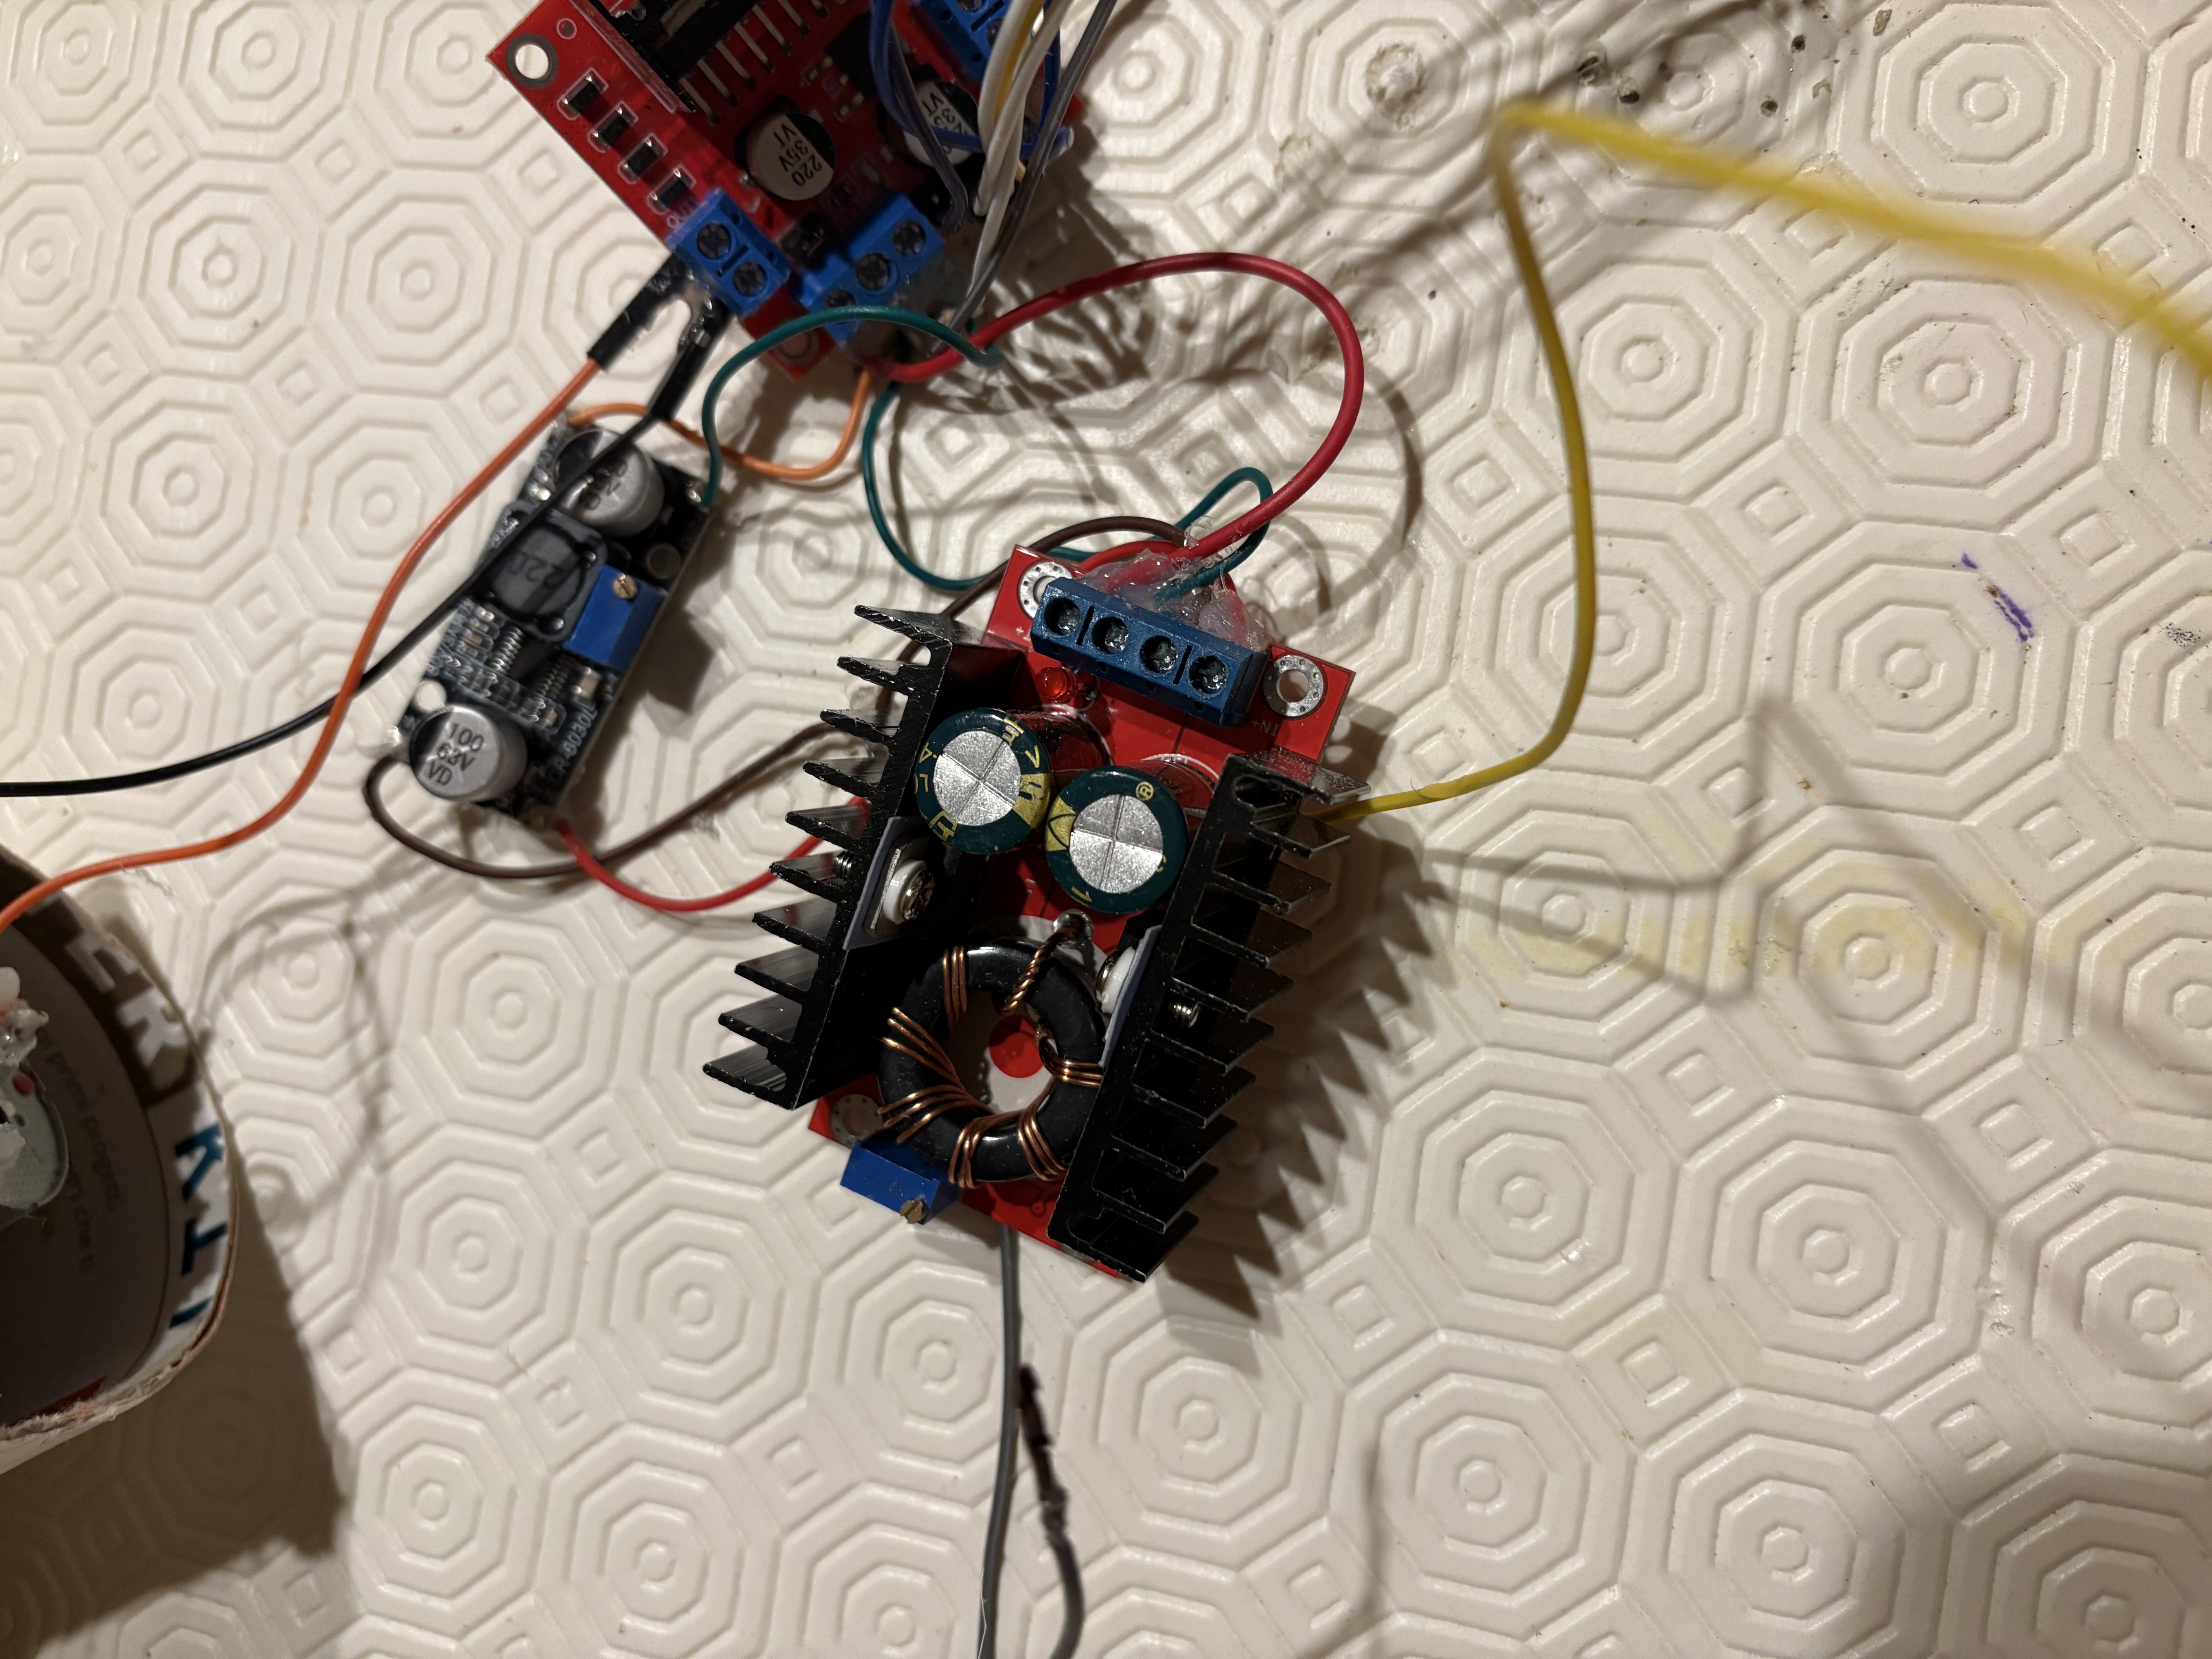
Sfide e Soluzioni
Ogni progetto ha i suoi ostacoli. Ecco come ho superato le sfide principali.
Problema: Batterie con voltaggi e capacità troppo basse per i motori.
Soluzione: Utilizzo di una batteria Li-Po di un drone DJI ad alta capacità ed elevato voltaggio.
Problema: Le ruote non riuscivano ad imprimere abbastanza forza e trazione sul terreno.
Soluzione: Utilizzo di ruote più leggere e piccole con vari accorgimenti sul design per imprimere più forza sul terreno.
Problema: Il primo design creato con un tubo di cartone non riusciva a gestire la coppia dei motori.
Soluzione: Utilizzo di una struttura principale di natura plastica, più leggera e resistente.
Problema: Difficoltà nel trasmettere variabili in modo veloce ed istantaneo.
Soluzione: Utilizzo del sistema ESPNOW facilitando notevolmente la comunicazione fra i microcontrollori senza appesantire troppo.